


Matrici a gradini
Una matrice A di m righe ed n colonne si dice a gradini (o gradinizzata) per righe se è la matrice nulla, o se è costituita da una sola riga, o se (caso generale) considerando gli elementi della sua prima riga a1i, e supponendo che per ogni i minore di un certo d ( 1 ≤ d ≤ n ) risulti a1i = 0 e sia invece a1d ≠ 0 , accade che:
– tutti gli elementi delle colonne 1, 2, …,d-1 sono nulli, e così pure tutti gli elementi della colonna d, tranne, per questa colonna, quello della prima riga a1d .
– detta A* la matrice ottenuta da A eliminando da essa la prima riga e le prime d colonne, la matrice A* è a sua volta a gradini.
Si noti che nessuna ipotesi viene fatta sugli elementi di A appartenenti alla prima riga ed a colonne successive alla colonna d , cioè sugli elementi a1i con i > d .
La definizione data è una definizione di tipo ricorsivo, che permette di stabilire se una matrice è a gradini considerando via via matrici con un numero di righe sempre minore (sono necessari come massimo m-1 passi).
(Il termine “a gradini” traduce l’aspetto grafico della matrice (nel caso generale): se si traccia una linea che separi, nella matrice stessa, la parte tutta nulla dal resto, si ottiene una specie di scala, con gradini tutti dell’altezza di una riga, ma la cui lunghezza non è necessariamente sempre la stessa.).
Cosa sono i pivot.
L’elemento a1d , e gli analoghi elementi delle matrici A*, A** ecc. (cioè i primi elementi non nulli di ogni gradino) prendono il nome di elementi pivot della matrice a gradini A, e le colonne a cui essi appartengono vengono dette colonne pivot.
Osserviamo che se la matrice a gradini è non nulla, essa è costituita da un certo numero h di righe non nulle seguite, eventualmente, da altre righe tutte nulle. Gli elementi pivot della matrice si trovano uno su ciascuna delle righe non nulle, ed appartengono a colonne via via successive (non però necessariamente immediatamente successive!). Essi sono cioè del tipo a1d ,a2d’, a3d” , ecc. con d < d’< d” ecc. e sono in numero uguale al numero delle righe non nulle e dal numero delle colonne pivot.
Matrici a gradini, in cui sono evidenziati in carattere grassetto gli elementi pivot sono ad esempio:

In esse le colonne pivot sono rispettivamente: in A la 1° e la 2° ; in B la 2° ; in C la 1°, la 2° e la 3° ; in D la 1° e la 3° ; in E la 1°, la 2° e la 3° e in F la 1° e la 2°.
In una matrice a scalini, il primo elemento non nullo di una riga è detto il pivot della data riga. Osserviamo che il numero dei pivot uguaglia il numero delle righe non nulle.
Definizione (Pivot)
Data una matrice A di tipo m × n, si definisce pivot della riga i di A il primo elemento non nullo della riga i-esima.
Determinazione del rango di una matrice a gradini
E’ immediato constatare che, considerata una matrice a gradini, i vettori costituiti dalle sue righe non nulle sono un sistema di vettori linearmente indipendenti. Dato che le rimanenti righe sono nulle, il massimo numero di righe linearmente indipendenti della matrice, cioè il rango per righe della matrice, coincide dunque con il numero di righe non nulle della matrice stessa. In una matrice a gradini è perciò immediatamente individuabile il rango per righe.
Si può inoltre verificare che in una matrice a gradini le colonne pivot costituiscono un sistema massimale di colonne linearmente indipendenti, e perciò il loro numero dà il rango per colonne della matrice stessa: ma le colonne pivot sono tante quante le righe non nulle, il cui numero dà il rango per righe e dunque ritroviamo in questo caso il ben noto risultato che in una qualsiasi matrice rango per righe e rango per colonne coincidono.
Concludendo dunque il rango di una matrice a gradini è dato dal numero di righe non nulle della matrice (o anche dal numero delle colonne pivot, o ancora dal numero degli elementi pivot; ovviamente però, dal punto di vista della sua determinazione effettiva, il dato più significativo è quello delle righe non nulle.)
Negli esempi del paragrafo precedente, i ranghi delle matrici sono 1 per B , 2 per A , D , F e 3 per C ed E.
Operazioni elementari su una matrice
Detta A una matrice, e detto Ai il suo vettore riga i-esima (ed Ah il suo vettore colonna h-esima), consideriamo questi tre tipi di operazioni che si possono fare sulle righe della matrice:
I) scrivere il vettore Ai al posto della riga j (i≠j) ed il vettore Ajal posto della riga i
(“scambio della riga i con la riga j”)
II) scrivere il vettore αAi (con α≠0) al posto della riga i
(“moltiplicare la riga i per lo scalare α≠0 ”)
III) scrivere il vettore Ai+Aj al posto della riga i
(“scrivere al posto della riga i la somma della riga i e della riga j”)
Queste tre operazioni vengono dette operazioni elementari sulle righe di una matrice, rispettivamente del primo, del secondo e del terzo tipo.
Per questione di praticità per le applicazioni che seguiranno, osserviamo che tramite una sequenza finita di operazioni del secondo e del terzo tipo si può ottenere un’ulteriore operazione e precisamente:
IV) scrivere al posto della riga i il vettore Ai+αAj
(“scrivere al posto della riga i la riga i più α volte la riga j”).
Operazioni elementari e prodotti di matrici
Data una qualsiasi matrice A di m righe ed n colonne, ogni operazione elementare sulla matrice stessa può essere ottenuta moltiplicando a sinistra la matrice A per una opportuna matrice quadrata di ordine m. Le matrici usate a questo scopo, e che verranno ora messe in evidenza per ciascuno dei tre tipi di operazioni elementari (con ovvia estensione per la IV), vengono dette matrici elementari, e sono ottenibili con delle semplici modifiche della matrice identica In .
I) per ottenere nella matrice A lo scambio della riga i con la riga j basta moltiplicare a sinistra A per la matrice I(i↔j) ottenuta dalla matrice In scambiando in essa la riga i con la riga j.
II) per moltiplicare nella matrice A la riga i per lo scalare α basta moltiplicare a sinistra la matrice A per la matrice I(i,αi) ottenuta dalla matrice In moltiplicando in essa la riga i per lo scalare α
III) per ottenere dalla matrice A una matrice in cui al posto della riga i risulti la somma della riga i e della riga j di A basta moltiplicare a sinistra la matrice A per la matrice I(i,i+j) ottenuta dalla matrice In scrivendo in essa, al posto della riga i, la somma della riga i e della riga j.
Matrici a scala per righe e metodo di eliminazione di Gauss
Definizione (Matrici a scala per righe)
Una matrice A si dice a scala per righe se:
1) tutte le eventuali righe nulle sono in fondo alla matrice;
2) il pivot della riga i-esima `e strettamente “più a destra” del pivot della riga (i − 1)-esima (i ≥ 2)ovvero tutti gli elementi di una colonna contenente un pivot che hanno indice di riga superiore a quello del pivot (cioè tutti gli elementi della colonna “al di sotto del pivot”) sono nulli. Quindi il numero di zeri iniziali nella riga i è strettamente maggiore del numero di zeri iniziali della riga (i − 1)-esima.
Esempio
La matrice (A) è una matrice a scala per righe:
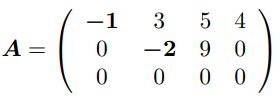
Definizione (Matrice a scala ridotta per righe)
Una matrice A si dice a scala ridotta per righe se essa è una matrice a scala per righe, se i pivot sono tutti uguali ad 1 e se, in ogni colonna contenente il pivot di una riga, tutti gli elementi diversi dal pivot sono uguali a zero.
Esempio
Osservazione
Sono matrici a scala ridotta la matrice nulla e la matrice identica.
Algoritmo di Gauss
Passo 1
1) Si individua la colonna non nulla con indice di riga più basso. Sia j l’indice di questa colonna. (Se non ci sono colonne non nulle, la matrice è nulla e dunque a scala per righe e l’algoritmo termina).
2) Se l’elemento a1j è zero, si scambia la prima riga con una riga i tale aij≠ 0.
3) Si rendono nulli tutti gli altri elementi della colonna j con indice di riga i ≥ 2, sommando alle varie righe opportuni multipli della prima riga.
Passo 2
Se la matrice corrente è formata da almeno una riga, si mette da parte la prima riga e si ripete il passo 1 sulla matrice restante.
Esempio (Algoritmo di Gauss)
Sia

Cominciamo dal passo 1.
Dobbiamo trovare la prima colonna non nulla. La colonna 1 è non nulla e poichè a11 = 0, scambiamo la riga 1 e la riga 3 (R1 ↔ R3), ottenendo:
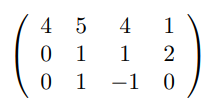
Poichè tutti gli elementi al di sotto della prima riga nella prima colonna sono nulli, possiamo omettere temporaneamente la prima riga. A questo punto, consideriamo la matrice restante:

la cui prima colonna non nulla è la seconda. Poichè a12 ≠ 0, non occorrono scambi di righe. Va invece annullato ciò che è sotto questa riga nella stessa colonna, sommando alla terza riga la prima moltiplicata per −1 (R3 → R3 − R1) ed ottenendo

Trascuriamo anche la seconda riga.

La matrice restante è costituita da una sola riga, per cui l’algoritmo termina, ottenendo così la matrice a scala S, equivalente per righe ad A:

👉IL TEOREMA DI GAUSS-JORDAN
👉IL RANGO DI UNA MATRICE
👉MATRICI E DETERMINANTI
👉OPERAZIONI CON LE MATRICI
(1533)
Altri articoli nella categoria "Le matrici"
- Classificazione delle Coniche con Autovalori e Autovettori: Teoria ed Esercizi Svolti
- Diagonalizzazione di una Matrice: Guida Pratica con 6 Esercizi Svolti e Applicazioni
- Matrici non diagonalizzabili: teoria, metodo in 3 passi ed esercizi svolti per riconoscere il punto critico
- Matrici e Microeconomia: Equilibrio, Elasticità e Modello di Leontief (Esercizi Svolti)
- Rango di una Matrice: 7 Esercizi Svolti e Spiegati (da Facile a Difficile)
- Le Trasformazioni Affini spiegate: Geometria, Matrici e Applicazioni Reali
- Trasformazioni Geometriche e Matrici: Guida Pratica al Calcolo dell’Area e Determinanti
- Matrici a Gradini ed Eliminazione di Gauss: Esercizi Svolti e Guida Pratica
- Autovalori e Autovettori: Guida Intuitiva al Cuore dell’Algebra Lineare e dell’IA
- Guida Geometrica alle Trasformazioni Lineari: Visualizzare le Matrici con Python